DESIGNVORSCHAU Website-Vorschau · Deutsche Fassung
Intelligentes Arbeiten überall ermöglichen
Kontakt
Deutsch
GEAKITA / INTELLIGENTE ROBOTIK

Mobilität, die
Arbeit voranbringt.

Vier vierbeinige Plattformen für Inspektion, Patrouille, Transport und Integration. Nutzlastklasse und Fortbewegung auf Ihr Projekt abstimmen.

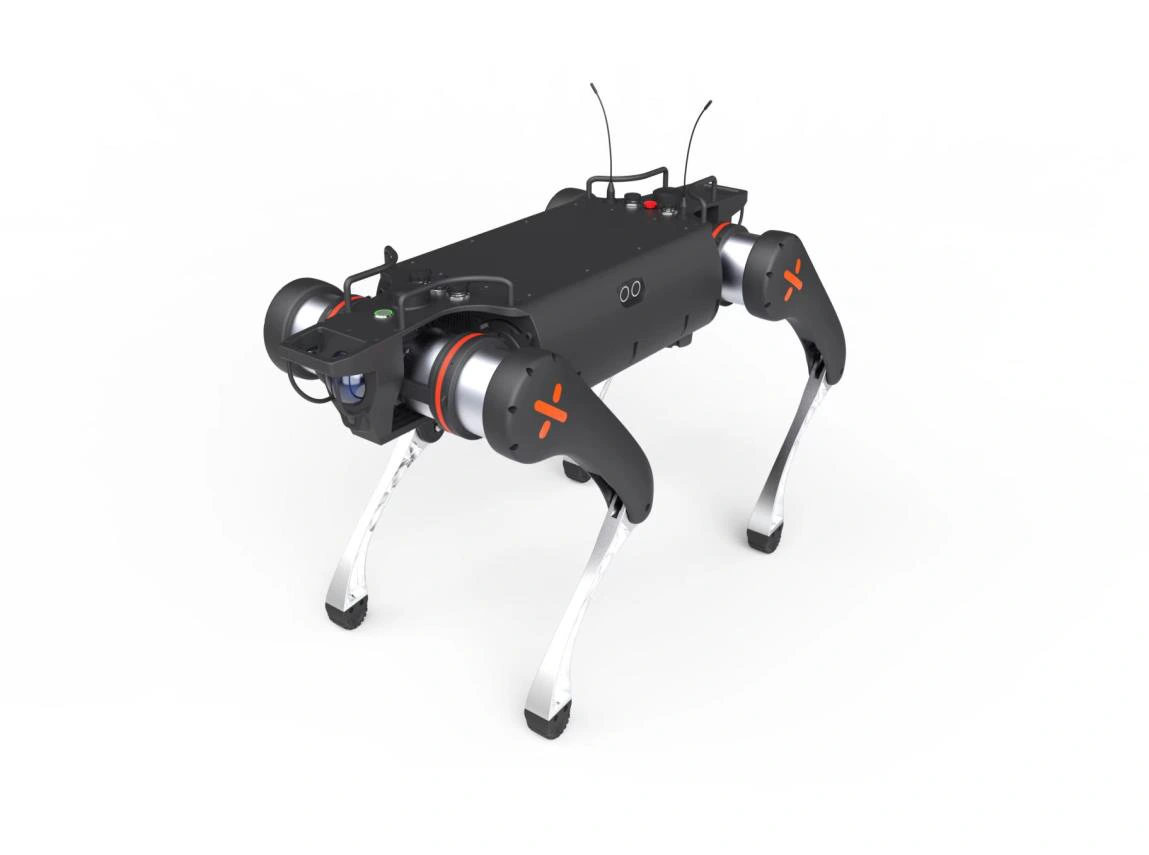
D30 Vierbeinroboter mit PunktfüßenD30 · PUNKTFUSSPLATTFORM
4Modellkonfigurationen
30 / 50 kgDauernutzlastklassen
2Fortbewegungsformen
ModularAnwendungsspezifische Konfiguration
DAS SORTIMENT VIERBEINIGER ROBOTER

Plattform wählen.
Anschließend den Einsatz definieren.

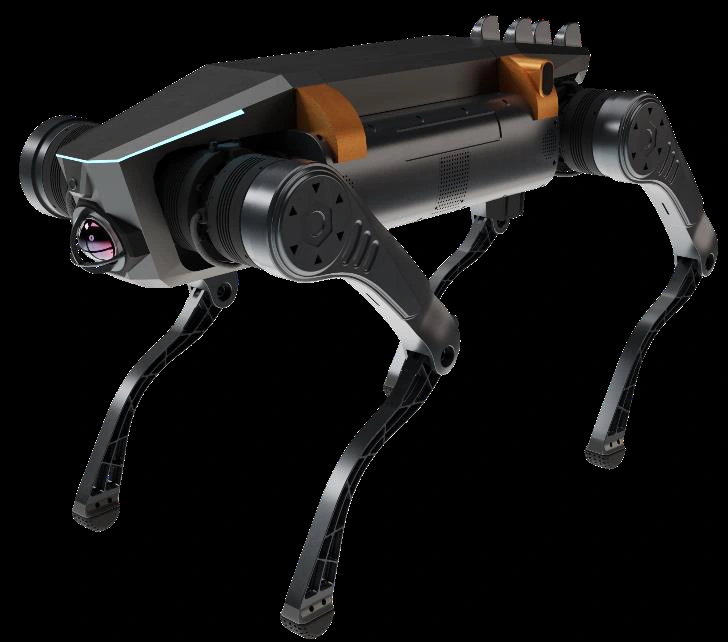
D30 Vierbeinroboter mit Punktfüßen
PUNKTFÜSSE / VIERBEINIGES GEHEN

D30 ↗

Punktfüße für unebenes Gelände und häufiges Übersteigen von Hindernissen wählen.

Dauernutzlast
30 kg
Betriebsdauer unter Last
30 kg: ca. 3 h
Akkuenergie
936 Wh
Gewicht inkl. Akku
36 kg
Schutzart
IP66
Technische Daten & Projektoptionen →
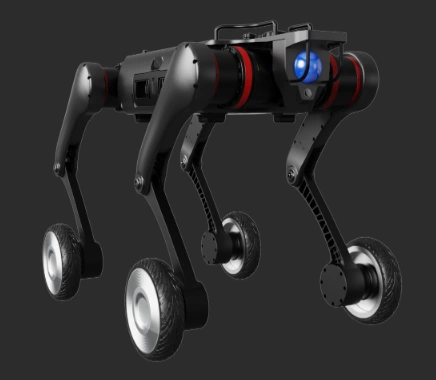
D30W Vierbeinroboter mit Radfüßen
RADFÜSSE / HYBRIDE MOBILITÄT

D30W ↗

Radfüße wählen, wenn Fahrstrecke und Inspektionseffizienz entscheidend sind.

Dauernutzlast
30 kg
Betriebsdauer unter Last
30 kg: ca. 3 h
Akkuenergie
936 Wh
Gewicht inkl. Akku
43.5 kg
Schutzart
IP66
Technische Daten & Projektoptionen →
D50 Vierbeinroboter mit Punktfüßen
PUNKTFÜSSE / VIERBEINIGES GEHEN

D50 ↗

Punktfüße für schwere Lasten und unstrukturiertes Gelände wählen.

Dauernutzlast
50 kg
Betriebsdauer unter Last
50 kg: ca. 2.5 h
Akkuenergie
2081 Wh / 44 Ah
Gewicht inkl. Akku
68 kg
Schutzart
IP67
Technische Daten & Projektoptionen →
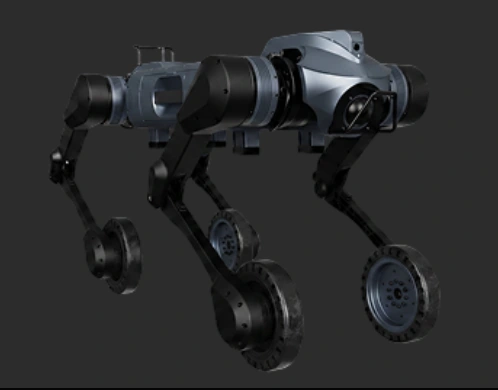
D50W Vierbeinroboter mit Radfüßen
RADFÜSSE / HYBRIDE MOBILITÄT

D50W ↗

Radfüße für lange Routen, große Anlagen und kontinuierliche Lasten wählen.

Dauernutzlast
50 kg
Betriebsdauer unter Last
50 kg: ca. 3.5 h
Akkuenergie
2081 Wh / 44 Ah
Gewicht inkl. Akku
79 kg
Schutzart
IP67
Technische Daten & Projektoptionen →

Laufzeit, Reichweite, Geschwindigkeit, Nutzlast und Geländegrenzen werden getrennt gemessen. Die Einsatzleistung hängt von den Standortbedingungen, dem Energiebedarf der Nutzlast und der gewählten Konfiguration ab.

AUSWAHLHILFE

Füße zum Übersteigen.
Räder für große Routenabdeckung.

PUNKTFÜSSE / D30 & D50

Gelenkgesteuertes Gehen

Die Beingelenke positionieren jeden Fuß und übertragen beim Gehen die Stützlast. Die bereitgestellten Handbücher beschreiben drei Gelenkmotoren je Bein und zwölf Freiheitsgrade bei den Plattformen mit Punktfüßen.

Diese Bauform bei häufigen Stufen, Kies und unebenem Boden prüfen. Freiräume und Nutzlastschwerpunkt bleiben Auswahlkriterien.

RADFÜSSE / D30W & D50W

Räder kombiniert mit gelenkigen Beinen

Radfüße ermöglichen Rollbewegungen auf geeigneten Oberflächen, während die gelenkigen Beine Hindernisse überwinden. Das Seriendatenblatt nennt 190 mm-Räder für D30W und 200 mm-Räder für D50W.

Diese Bauform für längere befestigte Wege und Mischflächen prüfen. Radhaftung, Wenderaum und Hindernisübergänge auf der tatsächlichen Route beurteilen.

Dauernutzlast ≠ kurzzeitige statische Nutzlast.

Das Sortiment nennt 30 kg oder 50 kg Dauernutzlast. Der kurzzeitige statische Wert von 100 kg ist keine Geh-, Hub- oder Transportlastangabe.

VIER MODELLE IM VERGLEICH

Vergleichen Sie die Faktoren, die Ihren Einsatz verändern.

AuswahlkriteriumD30D30WD50D50W
Dauernutzlast30 kg30 kg50 kg50 kg
Gewicht (einschließlich Akku)36 kg43.5 kg68 kg79 kg
Abmessungen im Stand (L × B × H)930×440×575 mm930×560×670 mm1270×520×730 mm1230×570×830 mm
Fußtyp / RaddurchmesserPunktfüße; keine Räder190 mm · Stoßdämpfendes Gummirad mit WabenstrukturPunktfüße; keine Räder200 mm · Radfuß
Betriebsdauer ohne Last5.5 h6 h5.5 h6 h
Betriebsdauer unter Last30 kg: ca. 3 h30 kg: ca. 3 h50 kg: ca. 2.5 h50 kg: ca. 3.5 h
Ungefähre Reichweite unter Last30 kg: ca. 10 km30 kg: ca. 12.5 km50 kg: ca. 10 km50 kg: ca. 15 km
Akkuenergie (aktuelle Serie)936 Wh936 Wh2081 Wh / 44 Ah2081 Wh / 44 Ah
Maximale Einzelstufenhöhe30 cm30 cm30 cm40 cm
Kontinuierlich überwindbare Stufenhöhe20 cm20 cm20 cm20 cm
Maximaler Steigwinkel45°45°45°45°
Staub- & WasserbeständigkeitIP66IP66IP67IP67

Laufzeit, Reichweite, Geschwindigkeit, Nutzlast und Geländegrenzen werden getrennt gemessen. Die Einsatzleistung hängt von den Standortbedingungen, dem Energiebedarf der Nutzlast und der gewählten Konfiguration ab.

ANWENDUNGSORIENTIERTE AUSWAHL

Eine mobile Plattform.
Ein klar definierter Einsatz.

Sensorik und Software auf die Aufgabe abstimmen. Ein Roboterchassis allein ist kein vollständiges Inspektions- oder autonomes Patrouillensystem.

01 / INDUSTRIELLE INSPEKTION

Route und Inspektionspunkt verbinden.

Bei Anlagenwegen, Technikräumen und unterschiedlichen Ebenen Route, Beobachtungspunkte und Messungen festlegen.

Konfigurationsprofil
Sicht- oder Wärmebildkameras, reproduzierbare Blickwinkel, Navigation und Berichtsintegration.
Kundennutzen
Ein definiertes Plattform- und Sensorpaket, das anhand realer Inspektionsaufgaben erprobt werden kann.
02 / OBJEKTPATROUILLE

Die gesamte Patrouillenroute planen.

Bei Campus und großen Anlagen vor der Fuß-/Radwahl Streckenlänge, Oberflächenübergänge und Netzabdeckung vergleichen.

Konfigurationsprofil
Videoübertragung, optionaler Lautsprecher, Navigation, Fernüberwachung und Ladestrategie.
Kundennutzen
Ein wiederholbarer Routenvorschlag mit klaren Bedieneraufgaben und Flächenanforderungen.
03 / MATERIALTRANSPORT

Jedes Kilogramm an Bord berücksichtigen.

Die Klasse mit 30 kg oder 50 kg Dauernutzlast anhand der gesamten getragenen Last einschließlich Halterungen, Kästen und Sensoren auswählen.

Konfigurationsprofil
Montage, Schwerpunkt, Route, Steigungen und Laufzeit unter Last.
Kundennutzen
Vergleichen Sie nutzbare Transportkapazität statt kurzfristiger statischer Lastangaben.
04 / FORSCHUNG & INTEGRATION

Auf zugänglichen Schnittstellen aufbauen.

Robotiklabore und Systemintegratoren sollten mit Bewegungssteuerung, Simulationsschnittstellen und Rechenanforderungen beginnen.

Konfigurationsprofil
SDK-Version, Schnittstellendokumentation, Stromversorgung der Nutzlast, Sensordaten und optionale Rechenleistungserweiterung.
Kundennutzen
Ein dokumentierter Integrationsumfang mit Zuständigkeiten für Hardware, Software und Abnahme.
BASISPLATTFORM + ANWENDUNGSMODULE

Den Systemumfang festlegen.

Plattformreferenz

D30 / D30W: RK-Rechenplattform, 8 GB RAM, 64 GB Speicher, 6 TOPS, eine 130°-Kamera und zwei Ultraschallsensoren.

D50 / D50W: RK3588, zwei Kameras und ein LiDAR laut aktuellem Seriendatenblatt. Alle vier nennen Wi-Fi 6, HD-Videoübertragung und Entwicklungsschnittstellen.

Projektoptionen

SLAM-/Navigations- und Pro-Softwareumfang separat festlegen. Aufgeführte Optionen: Jetson Orin NX 8 GB / 70 TOPS, RTK, Dualspektrum-PTZ, 5G und Ladestation.

LiDAR ist bei D30 nicht garantiert im Basispaket enthalten. Automatisches Andocken, Anwendungsnutzlasten und Integrationsarbeiten gehören nicht standardmäßig dazu.

Vorhandene Hardware beweist keinen autonomen Betrieb.

Sensoren, Navigationssoftware, Inbetriebnahme, Netzwerkzugang und Bedienablauf als vollständigen Einsatzumfang festlegen.

FÜR VERTRIEBS- & INTEGRATIONSPARTNER

Ein betreubares Robotikangebot aufbauen.

Vertriebspartner

Vorführgerät anhand realer Kundenaufgabe planen. Schulung, Erstsupport, Ersatzteile und Eskalationszuständigkeiten zusammen mit Sortiment festlegen.

Vertriebskooperation →

OEM & Systemintegratoren

Branding, Dokumentation, Montage, Sensorik und Software separat definieren. Vor Serienlieferungen eine Konfigurationsmatrix und Pilotabnahme planen.

OEM-Kooperation →
EINSATZ PLANEN

Nennen Sie die Aufgabe.
Die Konfiguration zusammenstellen.

Teilen Sie uns mit, wo der Roboter arbeiten, was er tragen und wie er gesteuert werden soll. Erstellen Sie ein Projektbriefing für die technische Prüfung und ein individuelles Angebot.

  1. Einsatz definierenRoute, Oberflächen, Nutzlast und Betriebsstunden.
  2. Das System spezifizierenRoboter, Sensorik, Konnektivität, Software und Ladetechnik.
  3. Pilotprojekt vereinbarenRepräsentative Route, Erfolgskriterien und Schulung.

Senden Sie Ihre Anforderungen an GEAKITA. Nach erfolgreicher Übermittlung erhalten Sie eine Referenznummer.

KÄUFERFRAGEN

Bevor Sie einen Roboter spezifizieren.

Mit welchem Modell sollte ich beginnen?

Mit der gesamten getragenen Last beginnen: D30 / D30W nennen 30 kg Dauernutzlast, D50 / D50W 50 kg. Anschließend Routenoberflächen, Treppen, Abmessungen und Ausdauer unter Last vergleichen.

Ist autonome Navigation enthalten?

Navigation/Pro-Software, Kartierung, Inbetriebnahme und Ladestation separat spezifizieren. Kamera oder LiDAR allein definiert keine autonome Lösung.

Kann er mit maximaler Nutzlast sechs Stunden arbeiten?

Leerlauflaufzeit nicht mit Dauernutzlast kombinieren. Nutzen Sie die belastete Laufzeit des konkreten Modells und prüfen Sie den Arbeitszyklus.

Kann ein normaler Werkzeugakku verwendet werden?

Keine Werkzeugakku-Kompatibilität angegeben. D30-Akkuenergie: 936 Wh; D50: 2081 Wh / 44 Ah. Roboterakkus und Ladegeräte müssen zur Plattform passen.

Was können Vertriebspartner oder OEM-Partner anfragen?

Zielmärkte, Anwendungsschwerpunkt, Marken- und Dokumentationsbedarf, Vorführanforderungen, Ersatzteilplanung und lokale Serviceverantwortung angeben. Umfang, Verfügbarkeit und Geschäftsbedingungen werden projektbezogen vereinbart.

Was wird vor einem Pilotprojekt benötigt?

Route, Nutzlast, Standortbeschränkungen, Konnektivitätsplan und erforderliche Ergebnisse angeben. Abnahmemessungen für Aufgabenerfüllung, Laufzeit, Sensorergebnisse und Bedienereingriffe unter repräsentativen Bedingungen vereinbaren.

IHRE NÄCHSTE PRODUKTCHANCE

Gestalten wir gemeinsam Ihr
Produktsortiment.

NÄCHSTEN SCHRITT PLANEN

Ihre Produktanfrage

Senden Sie Ihre Anforderungen an GEAKITA. Nach erfolgreicher Übermittlung erhalten Sie eine Referenznummer.